
 Robot de manipulación AS/RS
 Módulo de almacenamiento vertical
 Equipos de transporte
 Sistema de almacenamiento inteligente
 Estanterías de almacén
 Industrias
 Servicios
 Sobre nosotros

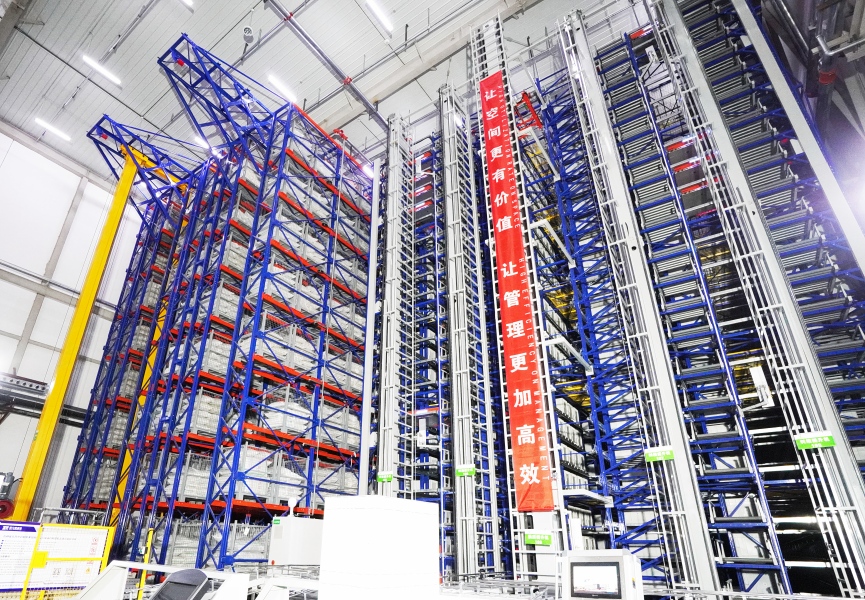
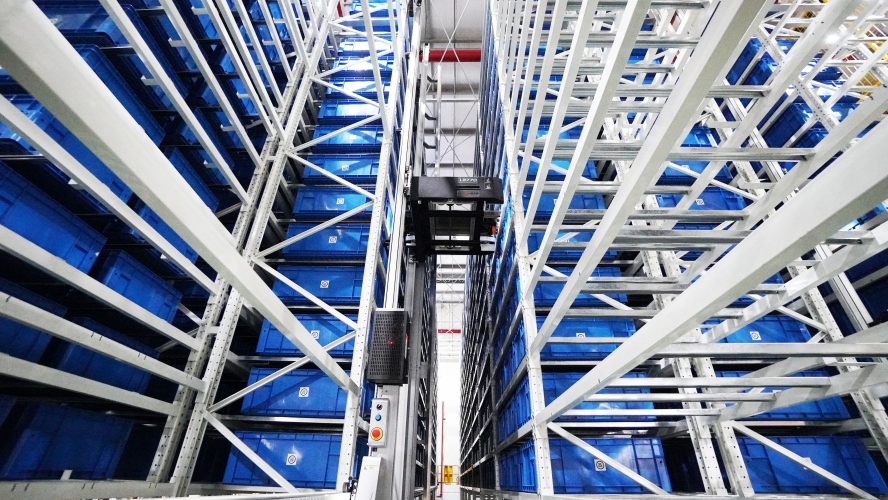
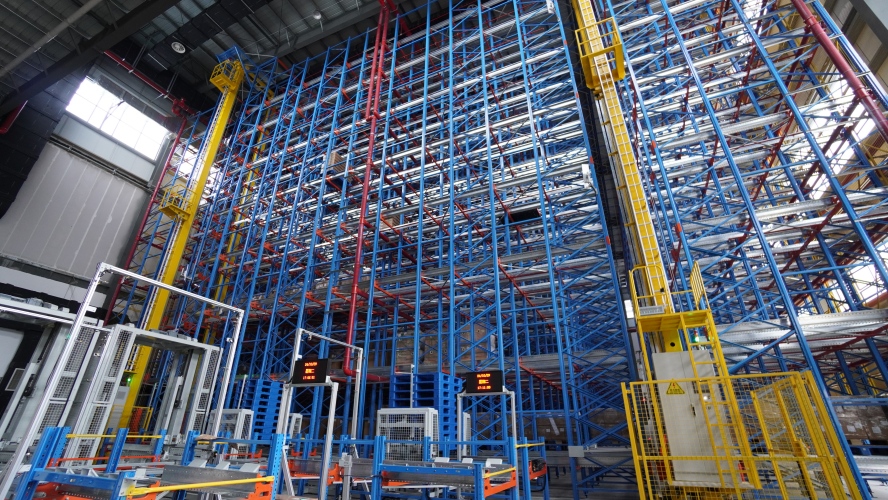
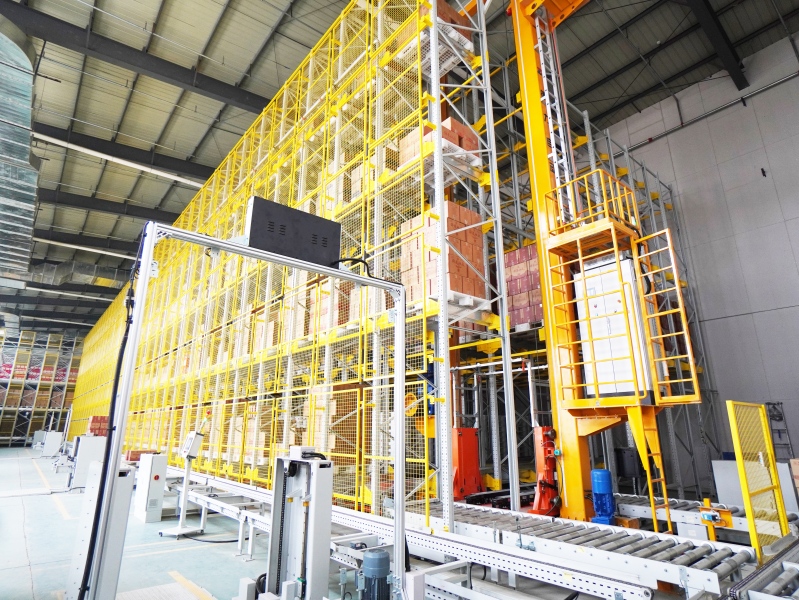
Automatización de almacenes de productos químicos: Cómo un sistema AS/RS de 6309 palets equilibra la producción y el envío.
En una planta química de producción continua, el almacenamiento de productos terminados debe absorber dos ritmos operativos que rara vez coinciden.
El empaquetado libera los palés según la producción. El envío se organiza en función de los horarios de los pedidos, la llegada de los camiones y los periodos de carga. En un turno de salida tranquilo, el inventario se acumula rápidamente. Cuando llegan varios vehículos a la vez, el mismo almacén debe pasar del modo de recepción al de recuperación rápida.
Esa diferencia de tiempo fue fundamental para la planificación de este almacén de sulfato de magnesio.
Aproximadamente 33 palets por hora llegan desde la zona de embalaje. La demanda de salida se divide entre dos flujos de producto muy diferentes: sacos tejidos paletizados de 50 kg a unos 30 palets por hora y sacos a granel de 1 tonelada a hasta 60 palets por hora.
La tarea de ingeniería no consistía simplemente en almacenar la producción diaria. El sistema debía recibir palés de forma continua, conservar la información de los lotes y, al mismo tiempo, liberar suficiente mercancía para permitir la carga intensiva de camiones.
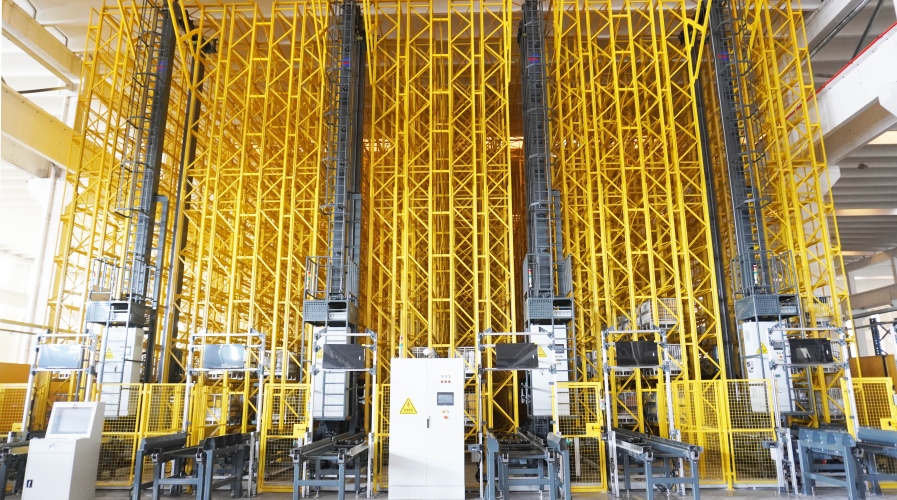
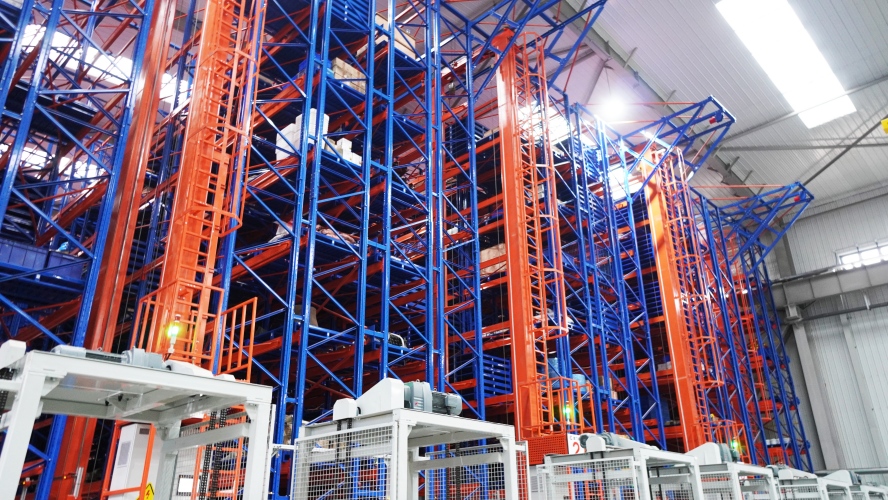
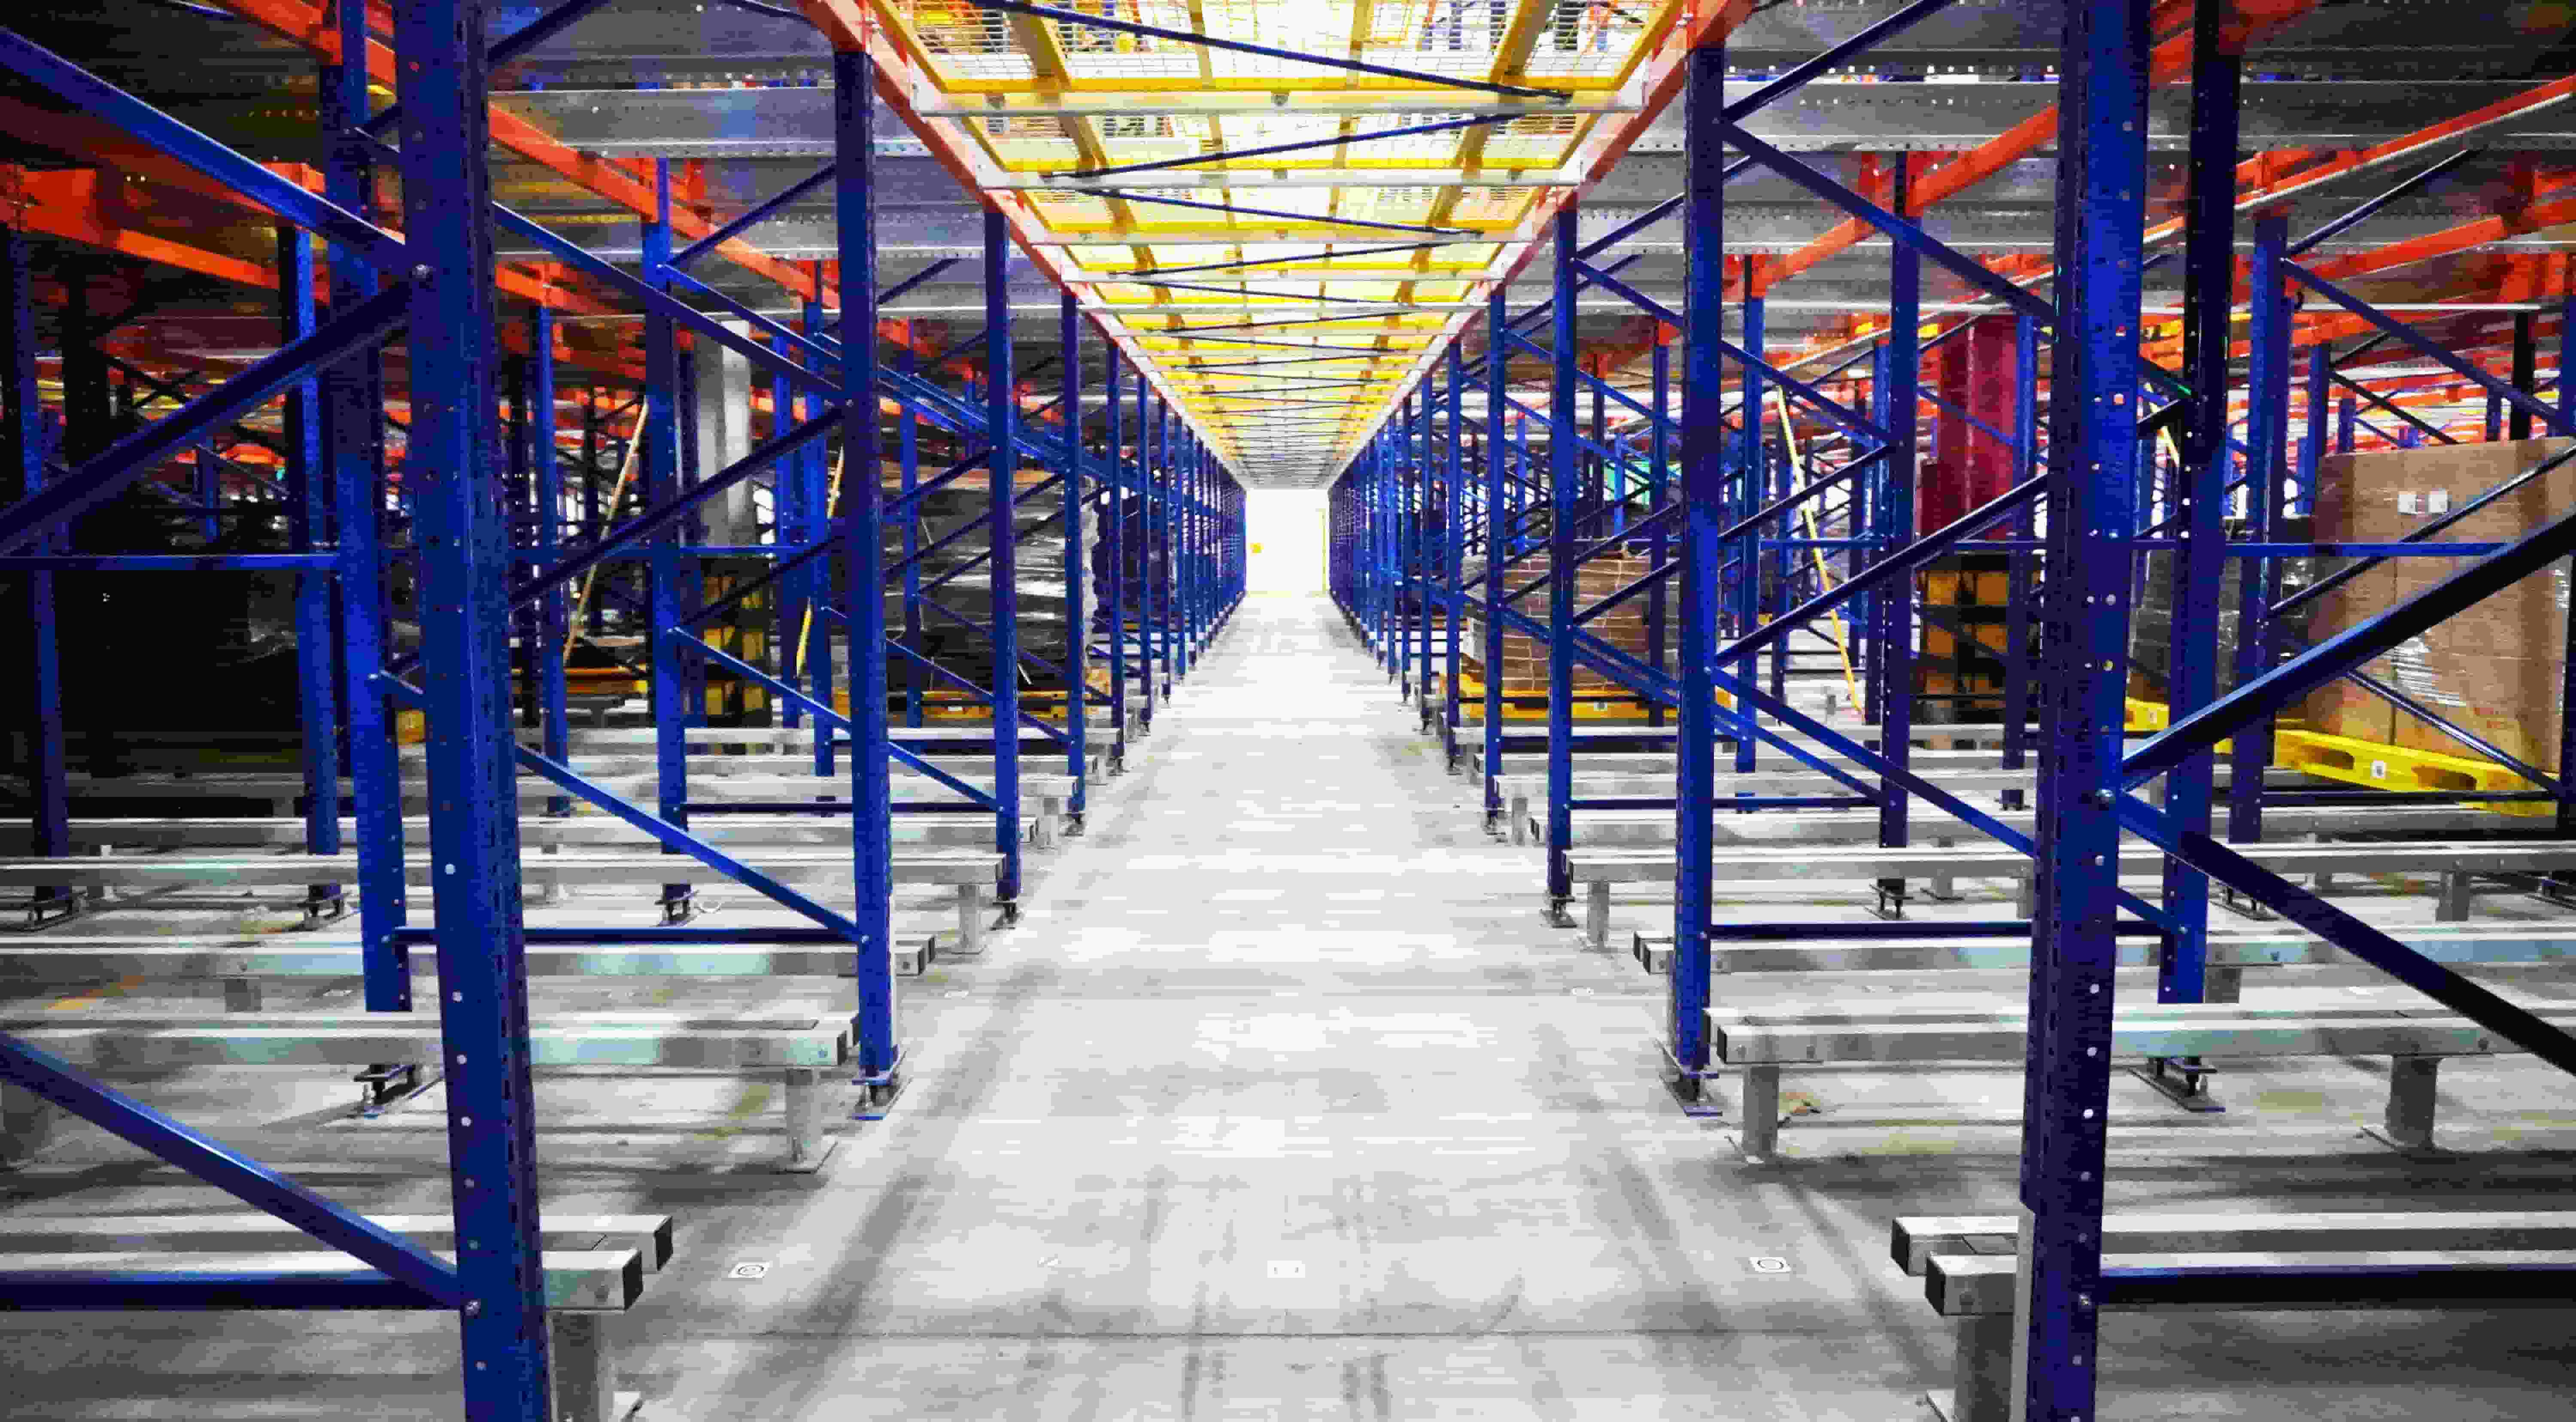
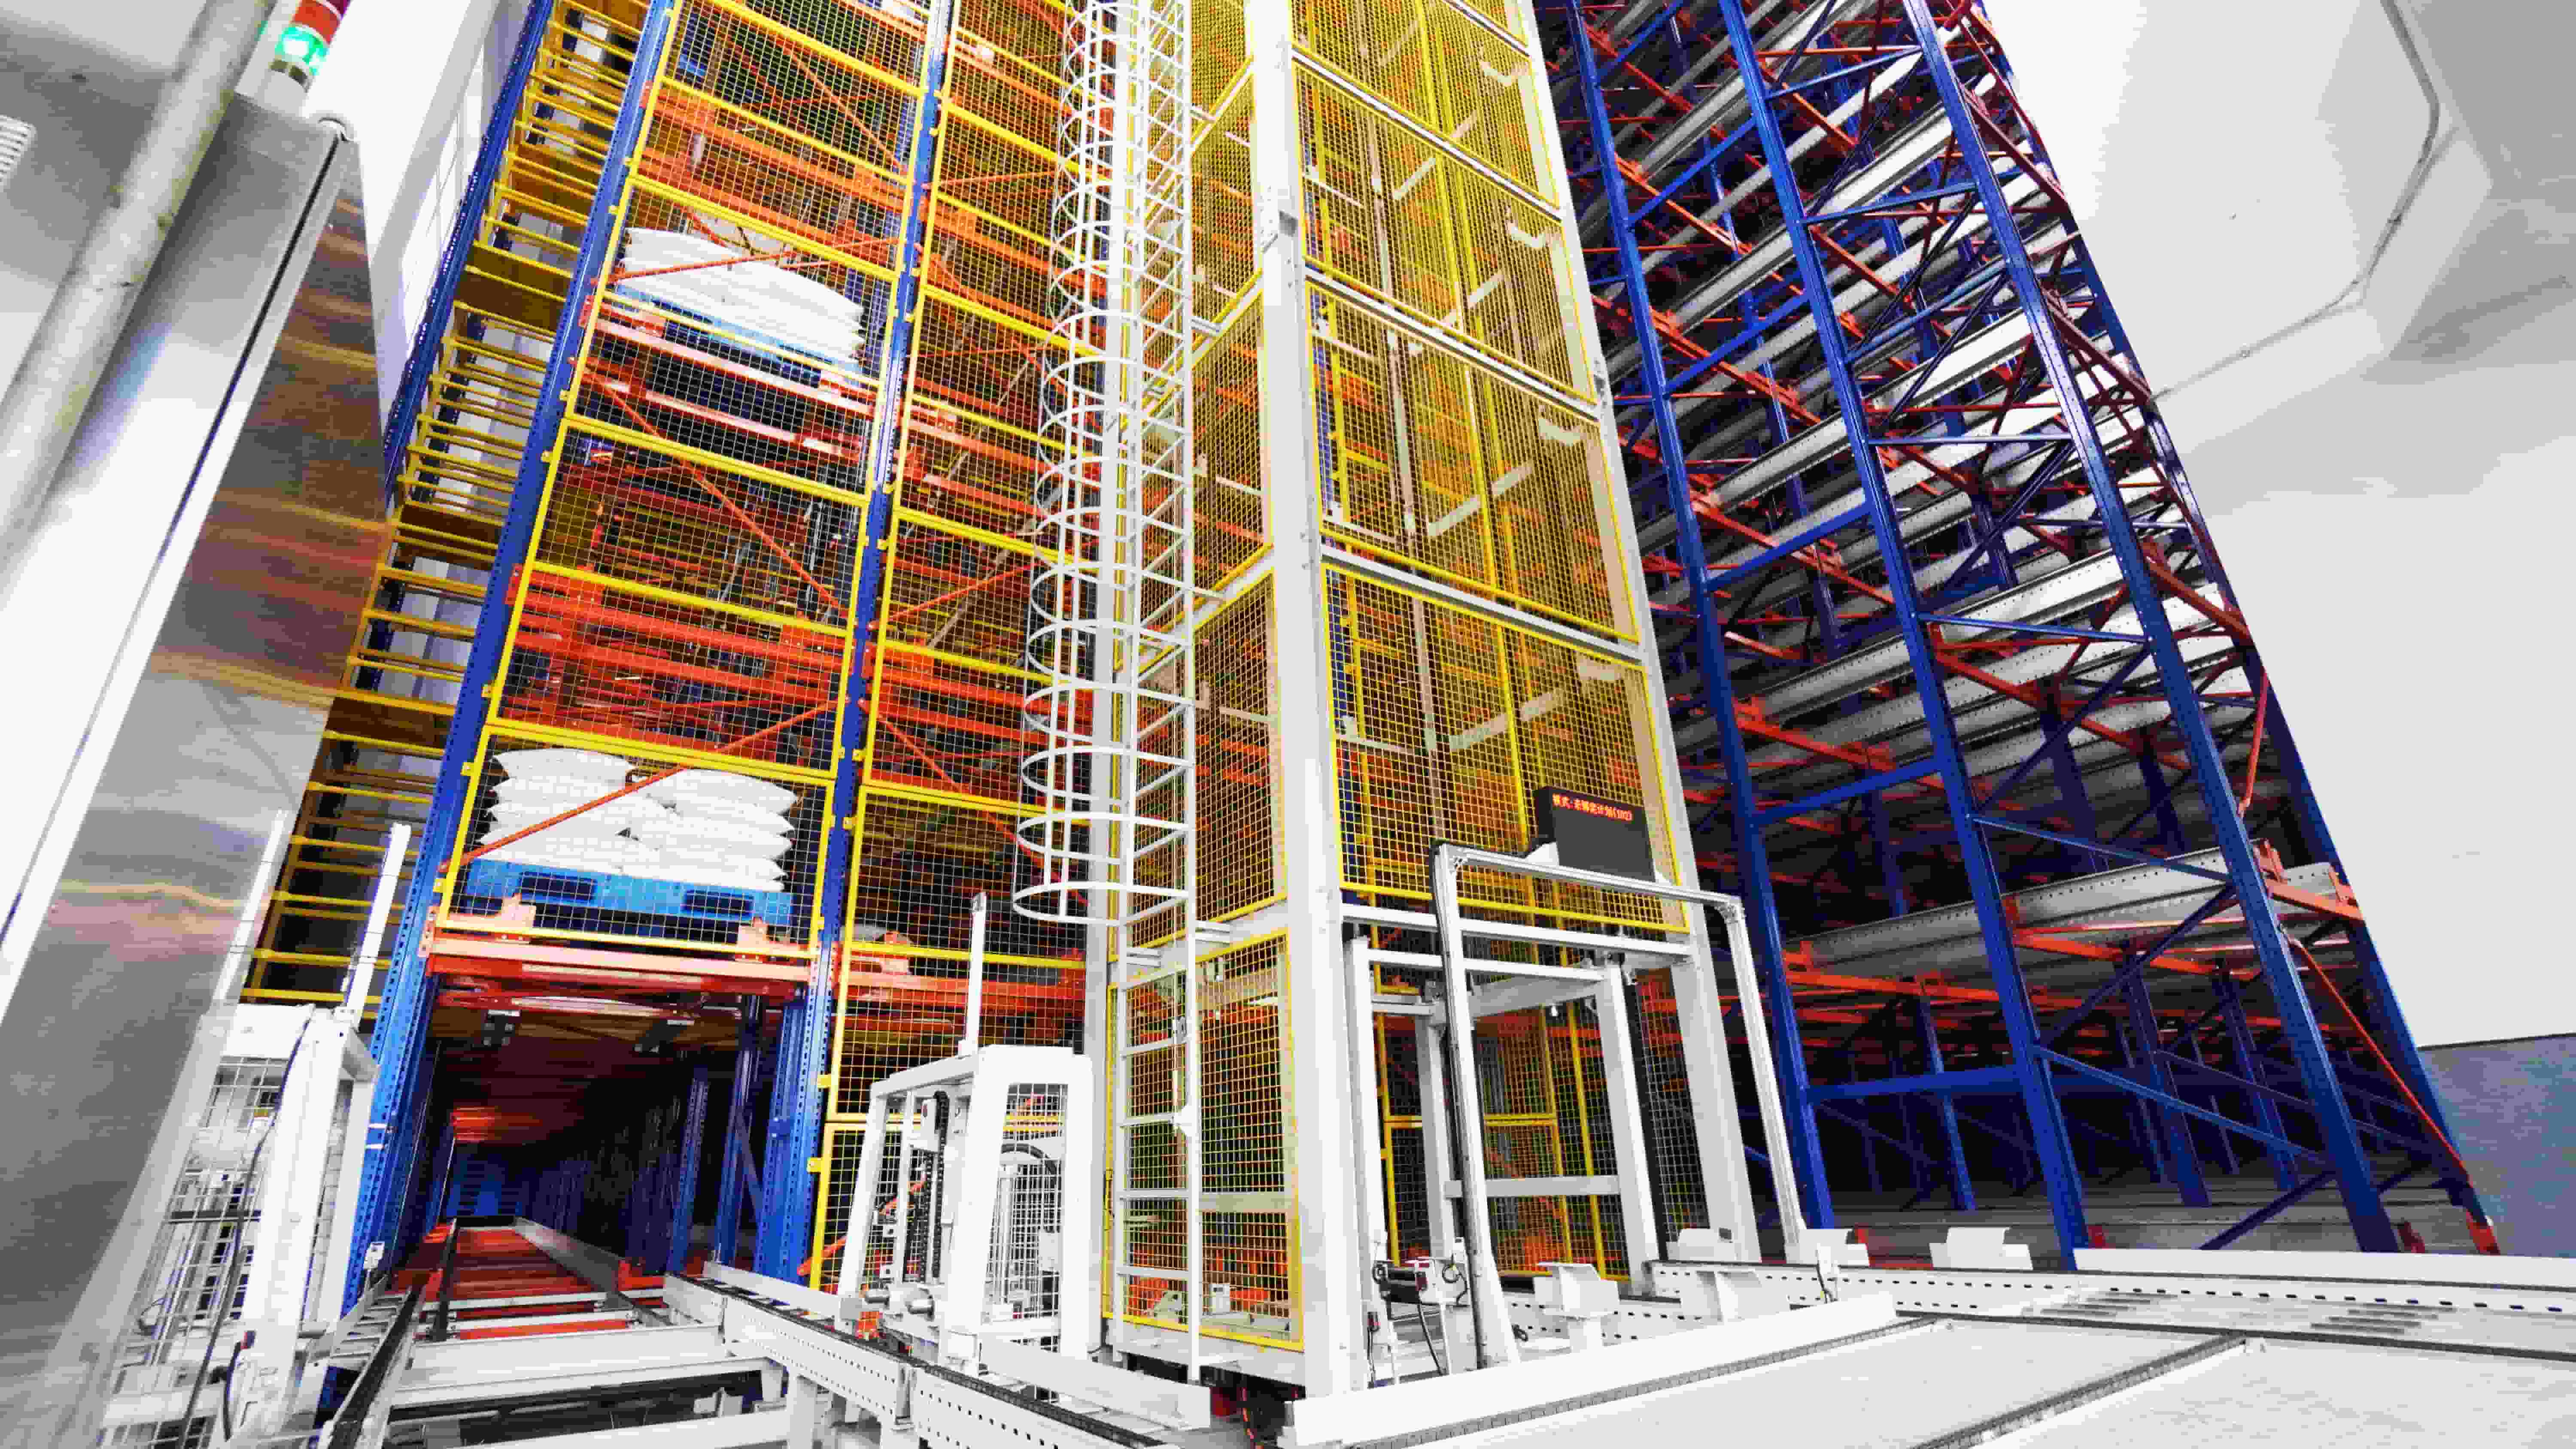
Esto condujo a una Sistema automatizado de almacenamiento y recuperación (AS/RS) con lanzadera de cuatro vías para palets.con 6.309 posiciones de almacenamiento, 13 Robot lanzaderas y 4 elevadores de paletas tipo horquilla. El proyecto también utilizó diferentes métodos de carga para sacos a granel y sacos tejidos en lugar de someter ambos productos a un proceso estandarizado.
El razonamiento que subyace a esas elecciones es más útil que la propia lista de equipos.
El almacén necesitaba absorber un flujo de material irregular.
La planta produce sulfato de magnesio monohidratado y heptahidratado en diversos formatos de envasado. Si bien los productos pertenecen a la misma familia de materiales, sus requisitos logísticos no son idénticos.
Un palé de sacos tejidos de 50 kg se puede desmontar durante la carga y adaptar a diferentes vehículos o requisitos de pedido. Un saco a granel de 1 tonelada se maneja como una unidad de carga pesada, lo que facilita considerablemente la carga mecánica.
La dependencia previa del almacenamiento en el suelo y las carretillas elevadoras dificultaba la gestión de estas diferencias. Los palés terminados requerían un espacio considerable, mientras que los pasillos de tránsito reducían la superficie disponible para el inventario. La transferencia y carga manual de palés también se volvía laboriosa, especialmente para el flujo de sacos a granel más pesados.
Una respuesta convencional habría sido calcular el volumen de almacenamiento necesario y construir el almacén en función de esa cantidad. El equipo del proyecto también tuvo que preguntarse qué sucedería durante el período de mayor actividad, con la combinación más intensa de tareas de entrada y salida.
Si el sistema aceptaba la producción de manera eficiente pero la recuperación era demasiado lenta, los camiones tendrían que esperar. Si los pedidos de salida tenían prioridad durante demasiado tiempo, el embalaje podría agotar su reserva y, en consecuencia, la producción se vería afectada.
Por lo tanto, la estructura de almacenamiento y la flota de robots se dimensionaron para diferentes propósitos.
El sistema de estanterías proporciona las 6.309 ubicaciones para palés necesarias para el inventario. Los 13 Robot lanzaderaProporcionan la capacidad de movimiento requerida por el perfil operativo. Dado que los robots pueden desplazarse tanto longitudinal como transversalmente, no están asignados permanentemente a un único carril de almacenamiento.
Esto permite a WCS dirigir los vehículos de transporte disponibles según la ubicación de la tarea, la carga de trabajo actual y el estado del operario. Durante el período de recepción, una mayor capacidad de vehículos puede dar soporte al almacenamiento entrante. Cuando aumenta la demanda de envíos, las tareas pueden redirigirse hacia la recuperación.
Esta misma flexibilidad resulta útil durante el mantenimiento del equipo. Si un vehículo de transporte se detiene, se reduce la capacidad disponible, pero el trabajo pendiente puede reasignarse a otro vehículo. El almacén no depende de una sola máquina para acceder a un pasillo completo.
Para una planta donde la carga de trabajo cambia a lo largo del día, eso era más valioso que dotar a cada pasillo de su propio dispositivo de manipulación fijo.
Una forma más sencilla de mover palés entre niveles
Los trece niveles de almacenamiento crean capacidad, pero también crean trece lugares donde las paletas podrían necesitar ser transferidas entre equipos horizontales y verticales.
Una posible solución consistía en instalar una estación de transferencia mediante cinta transportadora en cada nivel. Se trata de un sistema probado que permite transferencias rápidas. Además, implicaría la ubicación de motores, sensores, cadenas, cableado y estructuras de soporte a lo largo de toda la altura del sistema de almacenamiento.
En un plano de almacén, esos componentes pueden parecer detalles menores. Para el equipo de mantenimiento, representan docenas de puntos adicionales de inspección y reparación ubicados dentro de una estructura de gran altura.
En cambio, el proyecto utiliza cuatro tipos de horquilla. elevadores de paletasUna horquilla telescópica traslada el palé directamente entre el elevador y el nivel de almacenamiento requerido, eliminando la necesidad de una estación transportadora motorizada en cada piso.
La decisión redujo la cantidad de equipos instalados en las estanterías, pero transfirió una mayor responsabilidad a los operarios de elevación. Su capacidad, posicionamiento y disponibilidad debían considerarse cuidadosamente, ya que todos los palés pasan por la interfaz vertical.
Cada elevador manipula aproximadamente 40 palés por hora y se desplaza a 40 m/min bajo carga. Cuatro unidades proporcionan la capacidad combinada suficiente para el flujo máximo previsto de unos 123 palés por hora.
El número cuatro también fue importante para la resiliencia. Un único elevador de alta capacidad podría haber parecido más sencillo, pero habría concentrado demasiado riesgo operativo en una sola máquina. Con varias rutas verticales disponibles, parte del almacén puede seguir funcionando mientras una unidad está en mantenimiento.
Este es un problema recurrente en la planificación de sistemas AS/RS. Eliminar equipos puede simplificar un sistema, pero solo si las interfaces restantes cuentan con la capacidad y la redundancia suficientes para soportar la carga de trabajo.
La exposición a la nieve modificó las especificaciones del transbordador.
La velocidad de desplazamiento no fue el único factor a tener en cuenta al elegir la configuración del servicio de transporte.
El sulfato de magnesio se manipula en un entorno con alto contenido de polvo. Tras años de funcionamiento, el control de la contaminación y el mantenimiento se convierten en parte del rendimiento del almacén, aunque no aparezcan en las cifras de producción principales.
El Robot lanzaderas por lo tanto, utilice unmecanismo de elevación mecánico en lugar de uno hidráulico.
Esto elimina el aceite hidráulico del proceso de elevación y evita una posible fuga dentro del área de almacenamiento del producto. Además, la transmisión mecánica es relativamente fácil de inspeccionar para los técnicos.
Eso no significa que el levantamiento mecánico sea la respuesta preferida para todos. Transbordador de palés aplicación. En este caso, sin embargo, se ajustaba al entorno del producto y a las prioridades de mantenimiento a largo plazo del cliente.
En el caso de los productos químicos en polvo, una pequeña reducción del riesgo de contaminación puede tener más valor operativo que una característica de rendimiento adicional que rara vez se utiliza.
Diferentes métodos de carga para sacos a granel y sacos tejidos.
Los dos flujos de salida planteaban una cuestión de planificación diferente: ¿deberían automatizarse ambos en el mismo grado?
Para los sacos a granel de 1 tonelada, la automatización de la carga resultaba una opción muy recomendable. Las cargas son pesadas, la secuencia de manipulación es repetitiva y la colocación manual dentro de los camiones supone una carga laboral y un riesgo para la seguridad.
Por lo tanto, los sacos a granel se dirigen a una zona de carga con robot pórtico. Un sistema de escaneo 3D identifica el compartimento del camión antes de que el robot coloque las cargas. La línea admite aproximadamente 60 palés por hora.
El flujo en las bolsas tejidas fue menos uniforme.
Los pedidos pueden implicar distintos tipos de vehículos y configuraciones de carga. El despaletizado manual sigue siendo útil para que el equipo pueda adaptarse a estas variaciones. Se seleccionó una cinta transportadora telescópica para introducir la mercancía en el vehículo, mientras los operarios completan el proceso de despaletizado y carga. La línea procesa aproximadamente 30 palés por hora.
El uso de dos enfoques diferentes no fue una solución de compromiso debido a la falta de tecnología. Reflejaba la economía y las condiciones operativas de cada flujo.
La automatización completa de la línea de sacos tejidos habría aumentado los costos y la complejidad sin eliminar el mismo nivel de manipulación manual intensiva que se requiere en la operación de sacos a granel. La configuración actual permite la incorporación de la despaletización robótica más adelante si el volumen, la estandarización de los vehículos y la estabilidad de los pedidos justifican la inversión.
Esto dejó a la planta con automatización donde la repetición y el peso de la carga lo permitían, y con flexibilidad humana donde la variación en los envíos aún la requería.
La inspección comienza antes del almacenamiento automatizado.
Un sistema AS/RS de alta densidad tolera peores condiciones de los palés que un área de almacenamiento manual en el suelo.
Un palé dañado, una dimensión de carga incorrecta o un código de identificación ilegible pueden ser manejados con una carretilla elevadora. Estanterías automatizadasEl mismo problema puede interrumpir un servicio de transporte, un elevador o un punto de transferencia.
Por este motivo, cada palé terminado pasa por un control de dimensiones e identificación mediante código de barras antes de entrar en el almacén. Las cargas que no cumplen las condiciones permitidas se desvían para su manipulación manual. Solo los palés aceptados continúan en el flujo automatizado.
Este paso de inspección protege algo más que el equipo. También establece la identidad digital del palé antes de su almacenamiento.
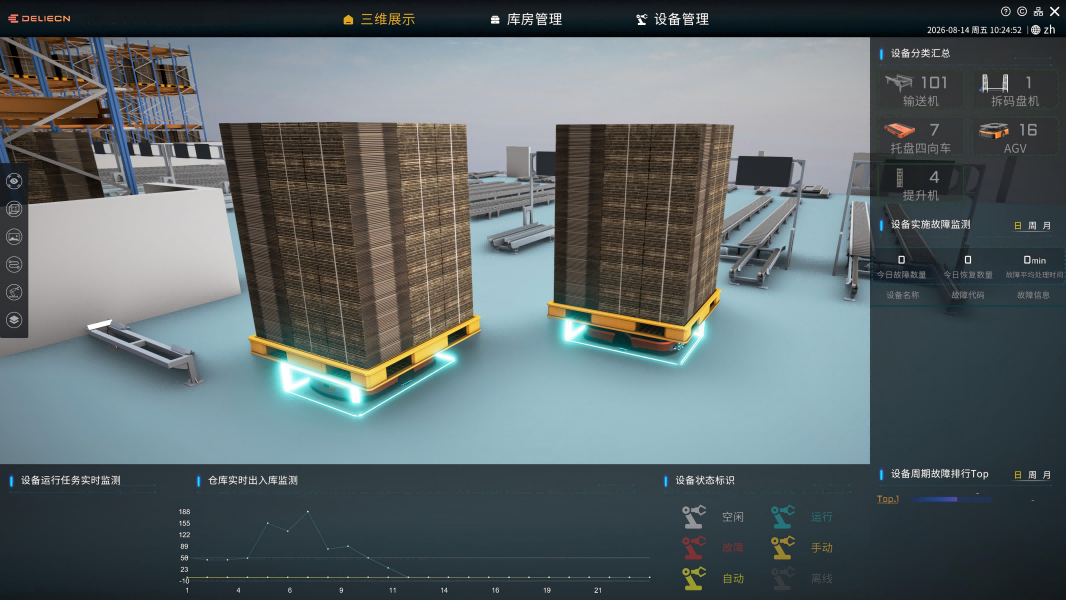
El sistema WMS registra la relación entre producto, lote, palé y ubicación, y gestiona el estado del inventario y las reglas FIFO. El sistema WCS recibe las tareas del almacén y determina cómo deben ejecutarlas los lanzaderas, elevadores, cintas transportadoras y equipos de carga.
Los sistemas ERP y MES intercambian información comercial y de producción con el WMS. No envían instrucciones de movimiento directamente al WMS. Robot lanzaderas. Mantener las decisiones comerciales y el control de equipos en capas separadas facilita la gestión de la interfaz y evita que los sistemas de producción asuman responsabilidades que corresponden a la ejecución del almacén.
Para el productor químico, el resultado es un registro continuo de información desde el envasado hasta el envío, pasando por el almacenamiento. El inventario del almacén se puede verificar por palé y lote, en lugar de reconstruirlo posteriormente a partir de registros manuales.
El proyecto se diseñó teniendo en cuenta las limitaciones, no la máxima automatización.
El sistema completo puede procesar los flujos mixtos de entrada y salida de la planta, a la vez que proporciona almacenamiento de alta densidad para la producción continua. Sin embargo, las decisiones de ingeniería más relevantes no fueron necesariamente las más visibles.
La cantidad de transporte se separó de la capacidad de almacenamiento para que la inversión en robots se ajustara a la demanda de producción. Se retiraron montacargas de 13 niveles, pero se desplegaron en cantidad suficiente para proteger la capacidad y la disponibilidad. El sistema de elevación mecánica respondió a las preocupaciones sobre la contaminación del polvo. La carga de camiones se automatizó para los sacos a granel pesados, mientras que el flujo más variable de sacos tejidos mantuvo cierto grado de flexibilidad manual.
En conjunto, estas decisiones dieron como resultado un sistema adaptado a esta planta, en lugar de un paquete de automatización estándar.
Una operación química diferente podría llegar a otra respuesta. Los materiales peligrosos pueden requerir equipos a prueba de explosiones. Un menor rendimiento podría hacer que un sistema de almacenamiento más simple sea más económico. Una flota de envío altamente estandarizada podría justificar la carga totalmente robótica para bolsas más pequeñas. Un edificio más alto o un perfil de inventario diferente podría favorecer Grúa apiladoras.
La lección transferible no es la combinación exacta de 13 lanzaderas y cuatro levantadores.
Se trata de examinar dónde se produce una pérdida real de capacidad en el flujo de materiales, dónde un fallo en los equipos detendría la producción o el envío, y dónde la automatización elimina una limitación importante en materia de mano de obra, seguridad o mantenimiento.
En este proyecto de sulfato de magnesio, el almacén se concibió como la conexión entre el embalaje y la carga de camiones, y no como un lugar aislado para almacenar 6.309 palés.
Esa diferencia influyó en prácticamente todas las decisiones de diseño importantes.