
 Robot de manipulación AS/RS
 Módulo de almacenamiento vertical
 Equipos de transporte
 Sistema de almacenamiento inteligente
 Estanterías de almacén
 Industrias
 Servicios
 Sobre nosotros

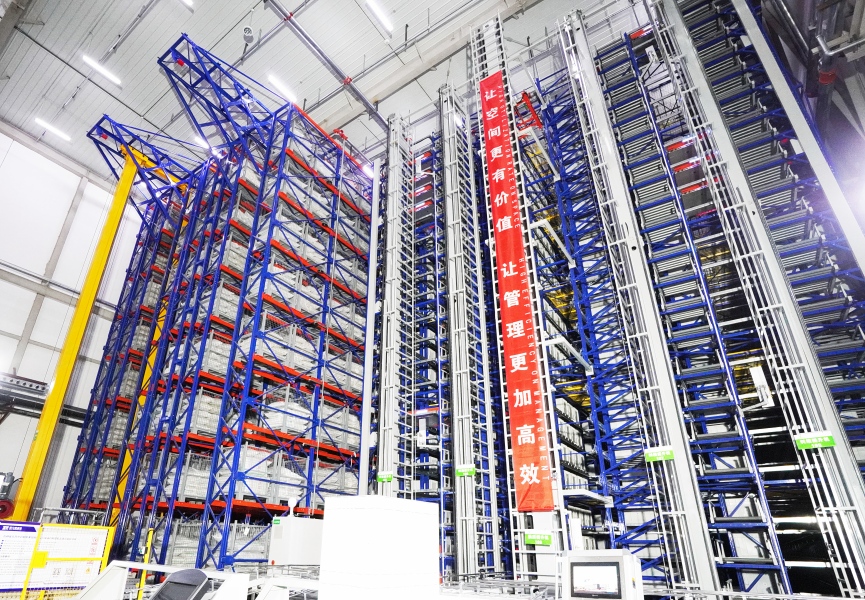
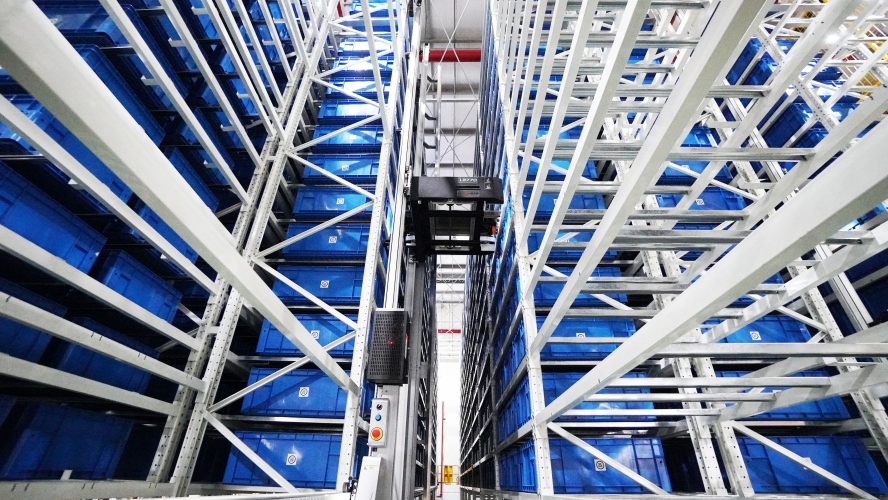
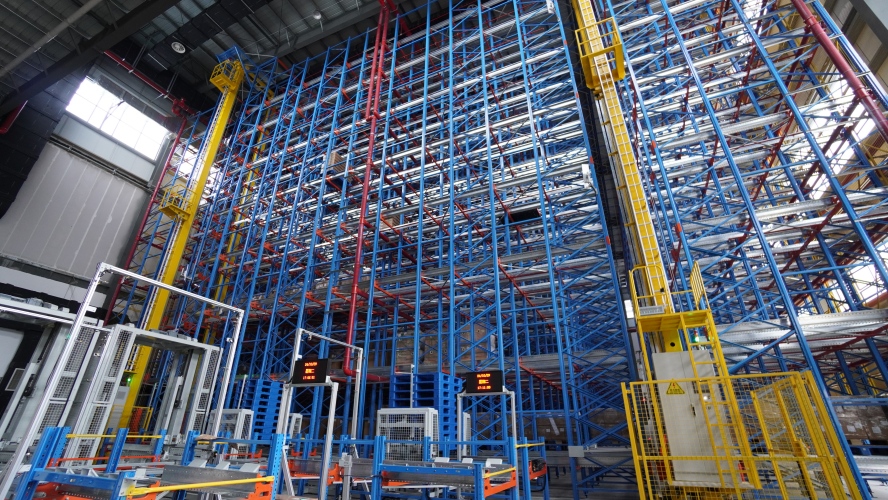
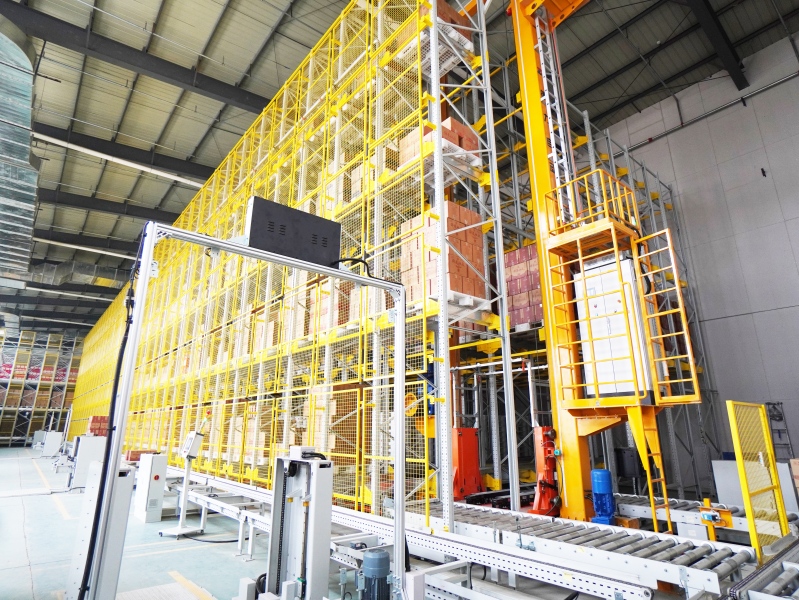
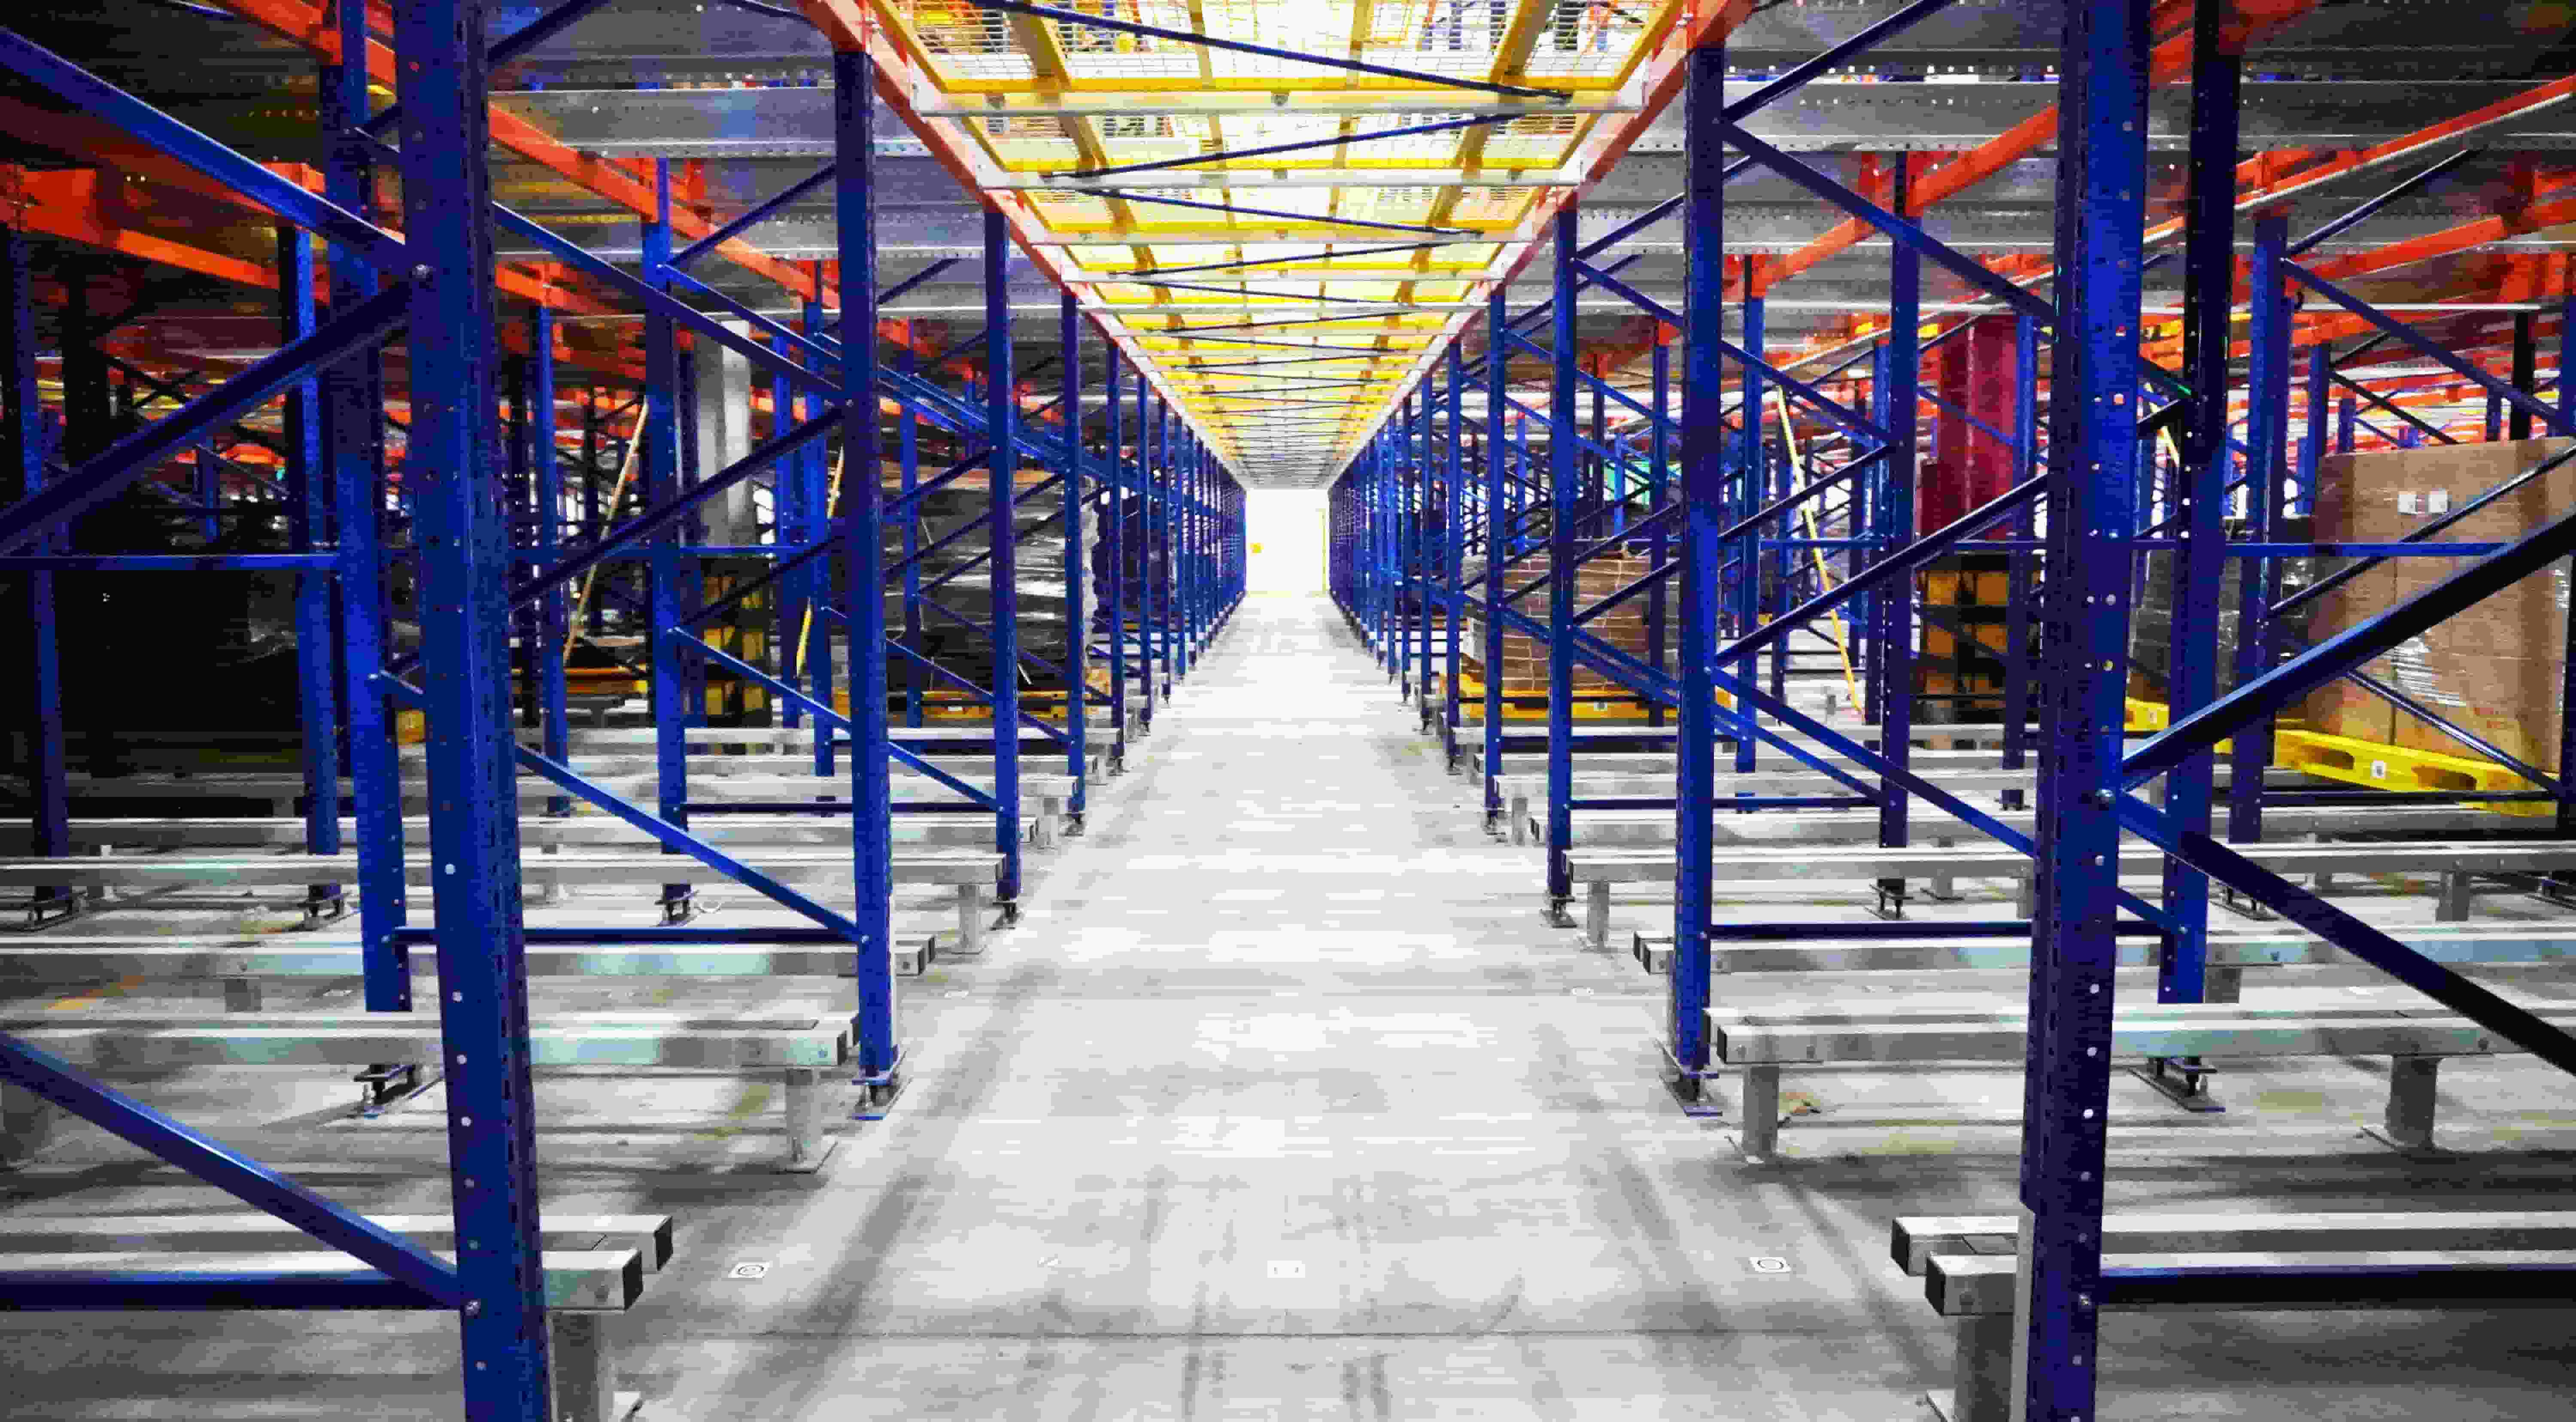
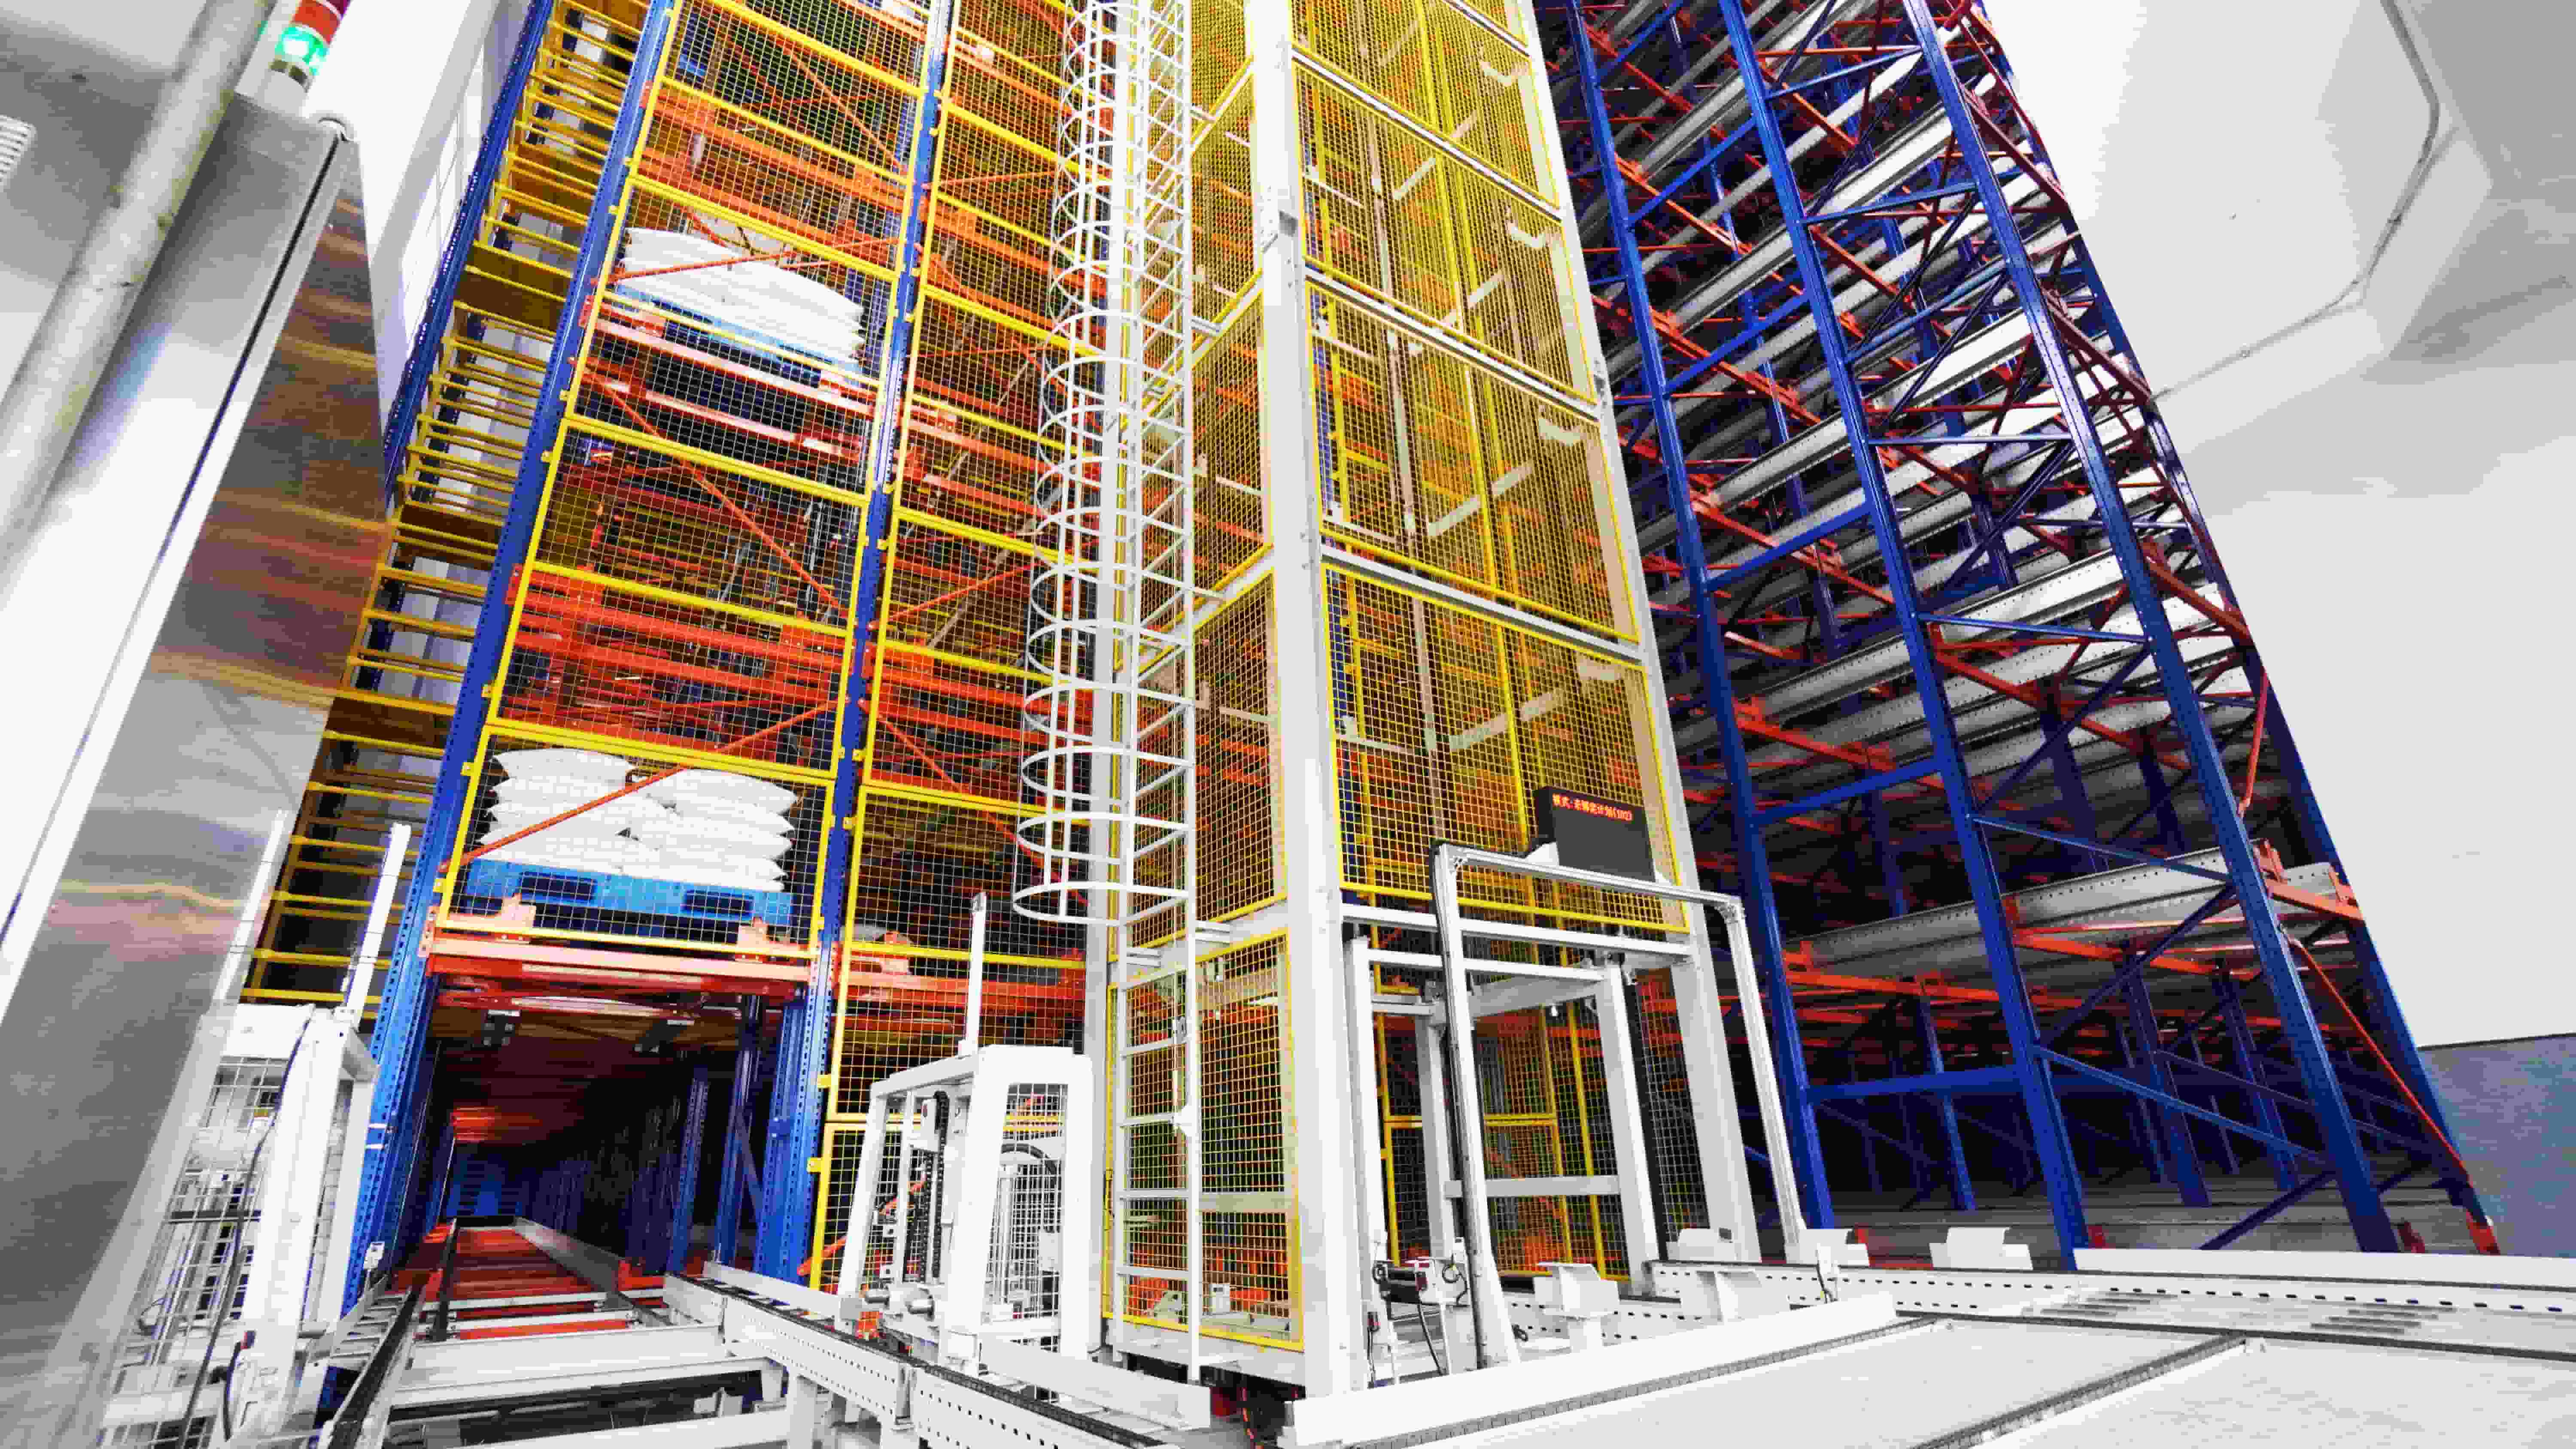
Almacenamiento superior, recogida inferior: cómo los robots lanzadera y los robots móviles autónomos con capacidad de carga de palés resuelven los desafíos de los almacenes de embalaje de papel.
En los envases de papel, Automatización de almacenes A menudo se habla de la capacidad de almacenamiento o la velocidad de manipulación. Pero tras analizar cómo se mueven realmente los materiales dentro de una planta de embalaje de cartón ondulado, el desafío resulta más complejo.
Un almacén de embalaje de papel rara vez es simplemente un lugar donde los productos terminados esperan su envío.
Las cajas terminadas salen continuamente de las líneas de producción. Los productos semielaborados pueden necesitar regresar a otro proceso. Los palés de cola requieren almacenamiento temporal. Los palés vacíos deben recogerse y devolverse a producción. Al mismo tiempo, se preparan, organizan y cargan los pedidos salientes.
Todas estas actividades compiten por el mismo espacio.
¿Cómo se puede aumentar la capacidad de almacenamiento sin reducir el espacio necesario para el movimiento de materiales?
En la planta de YFY en Nanjing, esta pregunta se convirtió en uno de los puntos de partida para la modernización del almacenamiento y la logística inteligentes. En lugar de simplemente agregar más equipos de almacenamiento, el proyecto reorganizó el almacén en torno a un “Almacenamiento superior, recogida inferior”concepto.
Los niveles superiores concentran el inventario. La planta baja se libera para el flujo frecuente de materiales.
Detrás de este diseño se encuentra la coordinación de dos tipos de automatización muy diferentes: Robots lanzadera de cuatro vías para palés para almacenamiento de alta densidad y AMR latentes en paletaspara un transporte flexible.
La verdadera limitación no siempre es el área de almacenamiento.
Cuando el espacio de almacenamiento resulta insuficiente, la respuesta natural es buscar más espacio.
Sin embargo, para una fábrica en funcionamiento, ampliar el espacio de almacenamiento rara vez es sencillo. Las áreas de producción ya están definidas, las rutas logísticas ya están en uso y la ampliación del edificio requiere terrenos, construcción e inversión adicionales.
El embalaje de papel crea otro problema: el espacio que ocupa en el suelo aumenta horizontalmente.
A medida que aumenta la producción, más palés ocupan el suelo. Por lo tanto, se necesitan más rutas de montacargas para acceder a ellos. El almacenamiento temporal requiere espacio adicional. Finalmente, una parte importante del almacén se utiliza no para almacenar mercancías, sino simplemente para facilitar el acceso a las mismas.
Por eso creemos que la densidad de almacenamiento no debe evaluarse únicamente preguntando cuántas ubicaciones para palets puede proporcionar una estantería.
Una pregunta más útil es:
¿Cuánto espacio en el suelo hay que sacrificar para dar cabida a esas ubicaciones de palés?
En YFY Nanjing, la solución fue trasladar una gran parte del inventario a niveles superiores.
Los niveles segundo a cuarto utilizan 7 palets de cuatro vías Robot lanzaderas y 4 elevadores que cambian de nivelpara Almacenamiento automatizado de palets y recuperación. El proyecto proporciona aproximadamente2700 ubicaciones efectivas para palésduplicando la utilización del espacio dentro del almacén existente.
Para una planta de embalaje de papel ya existente, esto resulta más significativo que simplemente añadir otra fila de estanterías. El almacén gana capacidad a la vez que conserva la planta baja para las operaciones que realmente necesitan espacio.
Por qué los lanzadores de cuatro vías para palés encajan en el lado de "almacenamiento superior"
La ventaja de un Sistema de transporte de palés de cuatro vías En este proyecto, no se trata simplemente de que el robot pueda desplazarse en cuatro direcciones.
Su valor reside en lo que ese movimiento permite a los ingenieros hacer con la disposición de los bastidores.
El robot opera dentro de la estructura de almacenamiento, lo que permite reducir la dependencia de los pasillos convencionales para montacargas y aprovechar mejor la profundidad de las estanterías. De esta manera, se pueden conectar varios niveles de almacenamiento mediante elevadores, en lugar de reservar el acceso a nivel del suelo para cada posición de palé.
Esto resulta especialmente valioso en un edificio ya existente donde la altura útil ya está fijada.
Palets de cuatro vías de DELIECN Robot lanzadera tiene unCuerpo ultradelgado de 125 mmEn un almacén de nueva construcción, una pequeña diferencia en la altura del equipo puede no parecer significativa. Sin embargo, en una planta ya existente, cada elemento del espacio vertical compite con las estanterías, los palés y la carga por la misma altura limitada.
Reducir el espacio que ocupa el vehículo de transporte ayuda a dejar más espacio para el almacenamiento propiamente dicho.
El proyecto también ilustra otro problema común en el embalaje de papel, pero que es fácil pasar por alto durante la selección inicial del equipo: El palé no siempre es estándar.
La planta de Nanjing maneja transportistas, entre ellos: 1,2 × 1 m, 1,5 × 1,5 m, 2 × 1,2 m y 2,4 × 1,2 m.
Las cargas en palés de gran formato modifican la forma en que el sistema de transporte debe sostener la carga durante su manipulación. Por ello, DELIECN ha ampliado y personalizado la estructura de elevación para mejorar la estabilidad del soporte en transportadores de mayor tamaño.
Esta es una lección importante de ingeniería. Un concepto de almacenamiento de alta densidad solo tiene valor si funciona con las cargas reales del cliente, no solo con una paleta estándar utilizada durante la comparación de equipos.
Por qué un mayor almacenamiento por sí solo no habría resuelto el problema.
Si el proyecto se hubiera detenido en un sistema de transporte automatizado de carga y almacenamiento (AS/RS) de alta densidad, habría persistido un problema importante.
Los materiales de embalaje de papel se transportan con frecuencia.
El palé que sale de la línea de producción debe llegar al almacén. El palé que se recupera del almacén debe llegar a la zona de preparación de pedidos o de expedición. Los productos semielaborados pueden seguir otra ruta. Los palés vacíos, finalmente, deben regresar a producción.
Por lo tanto, un almacén de alta densidad puede crear un nuevo cuello de botella si la logística de entrada no puede seguir el ritmo del sistema de almacenamiento.
Aquí es donde la parte del diseño que se centra en la "recogida de materiales en la parte inferior" cobra importancia.
En lugar de llenar la primera planta con inventario estático, YFY la utiliza como una capa logística flexible. Catorce latentes AMR latentes en paletasmoverse entre líneas de producción, búferes laterales de línea, interfaces AS/RS, posiciones de recogida y búferes de envío.
El palé de cuatro vías Sistema de transporte inventario concentrado.
El AMR latente de paletaEl sistema distribuye el material.
Una está diseñada en función de la densidad de almacenamiento. La otra está diseñada en función de los diferentes destinos de los materiales.
Ambos son más valiosos juntos que por separado.
El flujo de materiales de embalaje de papel no es una ruta fija de A a B.
Esta distinción es importante porque la logística del embalaje de papel presenta un alto grado de variabilidad.
No todos los palés que salen de la línea de producción se almacenan inmediatamente a largo plazo.
Algunos productos terminados necesitan almacenamiento temporal antes de su envío. Algunos materiales semielaborados continúan su procesamiento en otra área. Los palés de cola pueden esperar a un pedido posterior. Los palés vacíos se mueven en sentido contrario al flujo de productos terminados.
Los cambios en los pedidos también afectan al destino de los materiales.
Esto hace que la planta baja sea diferente de la zona de almacenamiento superior.
Dentro del sistema automatizado de almacenamiento y recuperación (AS/RS), las posiciones de almacenamiento y las rutas de los equipos pueden estar altamente estructuradas. En la planta de producción, el sistema logístico debe responder a las tareas de producción y envío que cambian a lo largo del día.
Los robots móviles autónomos (AMR) con capacidad de carga mediante palés resultan útiles en este caso porque la relación de transporte está definida por la tarea, en lugar de estar fijada permanentemente por la ruta física.
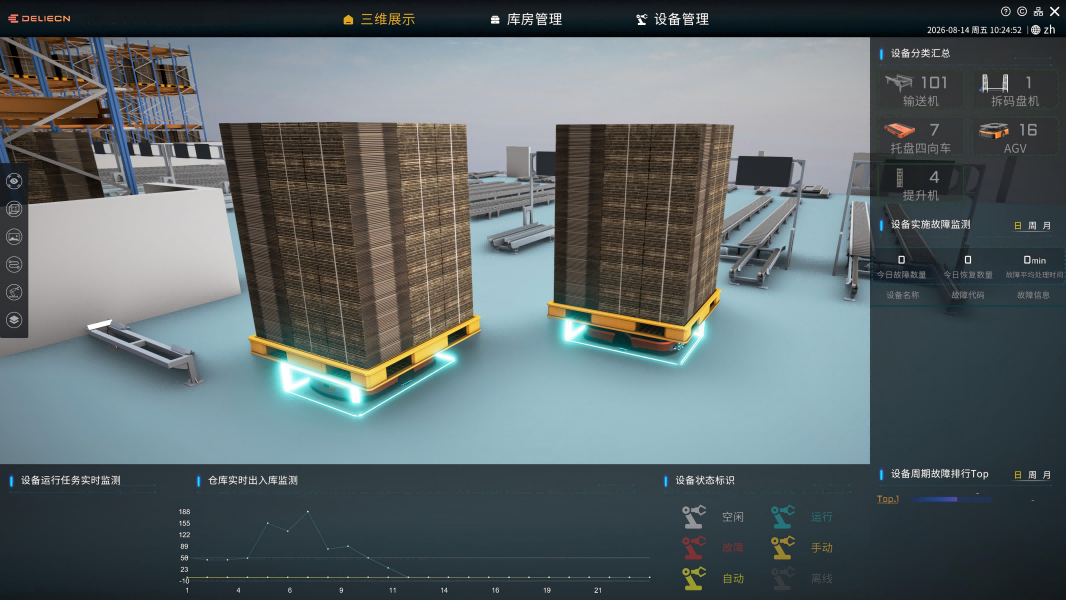
La misma flota de robots móviles autónomos (AMR) con capacidad para gestionar palés puede dar servicio a varios nodos de producción y logística bajo la planificación de WCS.
Para una planta de envasado de papel, esa flexibilidad tiene un valor práctico. Cuando cambia un proceso de producción, un punto de almacenamiento intermedio o una prioridad logística, no todos los cambios requieren una nueva línea de transporte fija.
La clave no es la velocidad del transbordador o AMR latente de paletaVelocidad
Cuando las empresas se comparan Automatización de almacenes En cuanto a las soluciones, la velocidad del equipo es, naturalmente, una de las primeras especificaciones que se tienen en cuenta.
Pero el rendimiento del sistema rara vez está determinado por la máquina más rápida.
Imagina que se necesitan varios palés de salida al mismo tiempo.
Los robots lanzadera los recuperan de los niveles superiores de almacenamiento. Los elevadores los llevan a la interfaz. Los robots móviles autónomos (AMR) con capacidad para paletizar los trasladan entonces hacia la zona de recogida o envío.
Si los robots móviles autónomos (AMR) que retienen los palés no pueden despejar la interfaz con la suficiente rapidez, los palés comienzan a esperar.
Es posible que el transbordador aún tenga capacidad disponible, pero no puede traducir esa capacidad en más tareas de salida completadas.
La situación opuesta es igualmente posible.
Un proyecto puede añadir más robots móviles autónomos (AMR) con capacidad para transportar palés, pero si el sistema de transporte, los elevadores o las estaciones de trabajo posteriores no pueden liberar y recibir suficientes palés, los vehículos adicionales pasarán más tiempo esperando.
Por eso consideramos ritmo del sistemamás importante que la velocidad del equipo aislado.
El problema de ingeniería consiste en equilibrar el almacenamiento y la recuperación, el cambio de nivel, el transporte terrestre, la preparación de pedidos y el envío en función de la demanda máxima real del cliente.
En YFY Nanjing, el 14 latentes AMR latentes en paletasPuede gestionar más de 3.000 transferencias de palés al día durante los períodos de mayor actividad..
La importancia de esta cifra no radica simplemente en la productividad latente de AMR en palés. Estas transferencias conectan varios procesos operativos diferentes en toda la planta.
WCS es lo que hace que los dos sistemas funcionen como uno solo.
Físicamente, un robot de transporte dentro de una estantería y un robot móvil autónomo (AMR) latente sobre una paleta que se desplaza por la planta baja tienen poco en común.
Sin embargo, desde la perspectiva de un pedido, están completando diferentes etapas de la misma tarea logística.
Por eso, la coordinación entre múltiples equipos se vuelve fundamental para el modelo de "almacenamiento superior, recogida inferior".
El sistema WMS/WCS del proyecto se conecta con el ERP y el FEMS del cliente. El WMS gestiona los materiales, el inventario, las ubicaciones y las tareas de almacén, mientras que el WCS coordina la ejecución de los equipos automatizados.
Consideremos un palé de salida.
El sistema primero debe determinar qué inventario debe liberarse. El transportador adecuado lo recupera. A continuación, el palé debe llegar al elevador de cambio de nivel y a la interfaz correctos. Un AMR con capacidad para procesar palés debe estar disponible en el momento preciso para continuar la tarea. Su destino puede ser una posición de recogida, un área de almacenamiento intermedio o un área de expedición.
Si estos pasos se gestionan por separado, se producen tiempos de espera entre los procesos.
Cuando se programan como una única cadena de tareas, el almacén comienza a funcionar como un flujo continuo en lugar de como un conjunto de máquinas automatizadas.
Por eso, añadir robots no aumenta automáticamente el rendimiento. El sistema WCS debe tener en cuenta la capacidad de todo el recorrido.
La primera planta se convierte en una capa operativa logística.
Uno de los resultados más interesantes del concepto de "almacenamiento en la parte superior, recogida en la parte inferior" es el cambio en la forma en que se valora la primera planta.
En un almacén tradicional, la superficie se mide principalmente por la cantidad de palés que puede albergar.
Aquí, la planta baja tiene otra función.
Esto le da a la fábrica espacio para moverse.
La recogida en la línea de producción, el almacenamiento temporal, la transferencia al sistema automatizado de almacenamiento y recuperación (AS/RS), la preparación de pedidos, la preparación para el envío y la devolución de palés vacíos pueden tener lugar en esta capa operativa.
Esto resulta especialmente útil durante los períodos de mayor concentración de envíos.
Los pedidos de embalaje de papel pueden generar picos de salida importantes, y recuperar rápidamente los palés del sistema automatizado de almacenamiento y recuperación (AS/RS) no ayuda si simplemente se acumulan cerca del muelle.
En YFY Nanjing, Dieciocho puentes de muelle sin alimentación eléctrica conectan con doce muelles de carga., apoyando la preparación y el despacho de salida. Los AMR latentes de palets continúan el flujo de material desde el almacenamiento y la selección hacia el área de envío requerida.
Por lo tanto, el diseño va más allá de los límites del sistema AS/RS.
Esa es una distinción importante entre automatizar un almacén y mejorar la logística de una fábrica.
Incluso los palets vacíos deben incluirse en el cálculo.
Los palés vacíos son un buen ejemplo de por qué la planificación de la automatización debe abarcar todo el ciclo de los materiales.
Por sí solos no generan valor de venta, por lo que es fácil que reciban menos atención durante el diseño del sistema.
En la planta de producción, la situación es diferente.
La producción requiere transportistas de forma continua. Tras el envío, es necesario recoger, apilar, organizar y devolver los palés vacíos. Si este proceso sigue siendo mayoritariamente manual, un almacén automatizado de productos terminados aún deja una tarea de manipulación repetitiva para los operarios.
Por lo tanto, el proyecto YFY incluye la devolución de palés vacíos dentro del ciclo logístico.
Los robots móviles autónomos (AMR) con capacidad para almacenar palés pueden devolver los palés vacíos al almacén o a la posición de producción requerida una vez que hayan sido recogidos y organizados.
Puede que esta no sea la parte más impresionante visualmente del sistema de automatización, pero refleja un enfoque más maduro en la planificación del almacén:
Siga el material hasta que el ciclo operativo se complete.
Lo que las empresas de embalaje de papel pueden aprender de “Almacenamiento superior, recogida inferior”
El proyecto YFY Nanjing no debe entenderse como una configuración estándar que todas las plantas de envasado de papel deban copiar.
La altura del edificio, el ritmo de producción, las dimensiones de los palés, la estructura de las referencias de productos (SKU) y los patrones de envío pueden dar lugar a diseños muy diferentes.
Lo más útil es la lógica de planificación que hay detrás.
Cuando el espacio en el suelo es limitado, no pregunte inmediatamente cómo colocar más espacio de almacenamiento. Primero determine qué actividades realmente necesitan ese espacio.
El inventario en espera a menudo puede concentrarse verticalmente.
El transporte de materiales requiere accesibilidad y rutas flexibles.
Esa distinción crea una división natural entre el sistema AS/RS de transporte de palés y el transporte latente de palés AMR.
Los robots lanzadera optimizan el volumen del almacén. Los robots móviles autónomos (AMR) con capacidad para paletizar optimizan el espacio de la planta de producción. El sistema WCS conecta ambos sistemas en torno al ritmo real de producción y pedidos.
En YFY Nanjing, este enfoque ha generado aproximadamente 2700 ubicaciones efectivas para palés, duplicó la utilización del espacio y mejoró la eficiencia laboral mediante 200%, mientras que las operaciones AMR latentes de palés máximos superan 3.000 traslados de palés al díacon 99,9% de precisión operativa.
Pero estas cifras no son la lección más importante del proyecto.
La pregunta más valiosa para otro fabricante de envases de papel es:
¿Están actualmente el almacenamiento y el movimiento de materiales compitiendo por el mismo espacio?
Si la respuesta es afirmativa, la simple adición de estanterías, carretillas elevadoras o robots individuales puede no eliminar el cuello de botella subyacente.
Separando donde esperan los materialesde donde se mueven los materialesy, posteriormente, volver a conectar ambos mediante la automatización, puede dar lugar a un diseño de almacén muy diferente.
Ese es el verdadero valor de "almacenamiento superior, recogida inferior": no se trata de una combinación particular de equipos, sino de una forma de reorganizar el almacén en función del flujo real de los materiales de embalaje de papel.